分布式电源逆变器恒压恒频控制 虚拟同步机(VSG)Simulink仿真案例
1 引言
随着分布式电源(如光伏、风电、储能等)在配电网中的渗透率不断提高,电力电子逆变器作为分布式电源并网的核心接口,其控制策略直接影响系统的稳定性和供电质量。传统的恒压恒频(V/f)控制虽然能够为孤岛模式下的微电网提供电压和频率支撑,但缺乏惯性和阻尼,难以应对负载突变和功率波动。虚拟同步机(Virtual Synchronous Generator, VSG)技术通过模拟同步发电机的转动惯量和阻尼特性,使逆变器具备类似的频率和电压支撑能力,成为分布式电源恒压恒频控制的研究热点。
本文首先介绍VSG的基本原理,然后给出基于Simulink的仿真案例,展示VSG在分布式电源逆变器恒压恒频控制中的实现方法及仿真结果。
2 虚拟同步机(VSG)基本原理
VSG控制的核心思想是在逆变器控制中引入同步发电机的转子运动方程和定子电压方程,从而赋予逆变器惯性、阻尼以及无功调压特性。典型的VSG控制框图包括有功-频率控制和无功-电压控制两部分。
2.1 有功-频率控制(转子运动方程)
模拟同步发电机的转子运动方程为:
$$
J \frac{d\omega}{dt} = Tm - Te - D(\omega - \omega_{ref})
$$
其中,\(J\)为虚拟转动惯量,\(\omega\)为 VSG 输出角频率,\(Tm\)和\(Te\)分别为机械转矩和电磁转矩,\(D\)为阻尼系数,\(\omega_{ref}\)为额定角频率。
机械转矩由有功功率指令和频率偏差决定:
$$
Tm = \frac{P{ref}}{\omega{ref}} + k\omega (\omega_{ref} - \omega)
$$
电磁转矩为输出电磁功率除以角频率:
$$
Te = \frac{Pe}{\omega}
$$
其中,\(P{ref}\)为有功功率参考值,\(Pe\)为逆变器输出有功功率,\(k_\omega\)为频率下垂系数。
通过对转子运动方程积分得到虚拟功角\(\theta\),用于生成逆变器调制信号。
2.2 无功-电压控制
模拟同步发电机的励磁调压特性,无功-电压控制方程为:
$$
E = E{ref} + kq (Q{ref} - Qe)
$$
其中,\(E\)为虚拟电动势幅值,\(E{ref}\)为空载电动势参考值,\(kq\)为无功下垂系数,\(Q{ref}\)和\(Qe\)分别为无功功率参考值和实际输出无功功率。
2.3 电压电流双环控制
VSG输出的电压幅值和相位作为电压外环的参考,经过电压电流双环控制生成PWM信号,驱动逆变器开关管。电压外环采用PI控制器,电流内环采用P控制器,以提高动态响应速度。
3 Simulink仿真案例
3.1 仿真系统结构
在MATLAB/Simulink中搭建分布式电源逆变器VSG控制系统,主电路采用三相全桥逆变器,直流侧为恒定电压源(模拟分布式电源经过DC/DC变换后的稳定直流母线),交流侧接LC滤波器及本地负载。仿真参数如下:
- 直流母线电压:\(V_{dc}=800\,\text{V}\)
- 交流侧额定电压(相电压有效值):\(V_{ac}=220\,\text{V}\),频率\(f=50\,\text{Hz}\)
- 开关频率:\(f_s=10\,\text{kHz}\)
- 滤波电感:\(Lf=2\,\text{mH}\),滤波电容:\(Cf=20\,\mu\text{F}\)
- 线路电感:\(L{line}=1\,\text{mH}\),负载:\(R{load}=10\,\Omega\)
- VSG参数:\(J=0.5\,\text{kg·m}^2\),\(D=10\,\text{N·m·s/rad}\),\(k\omega=1000\,\text{W/rad}\),\(kq=0.001\,\text{V/Var}\)
3.2 Simulink模型搭建
- 主电路:使用Universal Bridge搭建三相逆变器,直流侧接DC Voltage Source,交流侧接三相串联RLC负载和LC滤波器。
- 测量模块:采集三相输出电压\(v{abc}\)和电流\(i{abc}\),通过abc-dq变换得到\(vd, vq, id, iq\),并计算有功功率\(Pe\)和无功功率\(Qe\)。
- VSG控制模块:
- 有功-频率控制:根据\(P{ref}\)和\(Pe\)计算转矩偏差,通过积分得到角频率\(\omega\)和相位\(\theta\)。
- 无功-电压控制:根据\(Q{ref}\)和\(Qe\)计算电压幅值\(E\)。
- 生成三相参考电压:\(v_{ref,abc} = E \cdot \sin(\theta)\)(三相对称)。
- 电压电流双环:电压外环PI参数\(K{p,v}=0.5, K{i,v}=100\),电流内环P参数\(K_{p,i}=10\),输出调制波。
- PWM生成:采用SPWM调制,载波频率10 kHz。
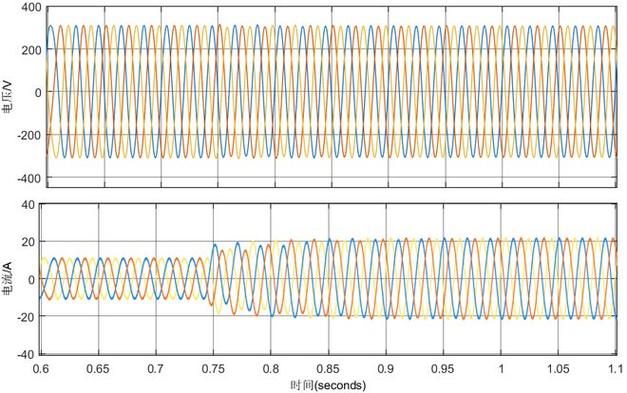
- 仿真设置:仿真时间2 s,在1 s时突加负载(负载电阻从10 Ω变为5 Ω),观察VSG的惯性和阻尼响应。
3.3 仿真结果与分析
运行仿真,得到以下波形:
(1)频率响应:
初始时,VSG输出频率稳定在50 Hz。在1 s突加负载时,频率轻微下降,但由于VSG的惯性和阻尼作用,频率变化平缓,最大频差约0.2 Hz,并在0.5 s内恢复至50 Hz。对比传统V/f控制(无惯性),频率跌落更大且恢复较慢。
(2)电压响应:
由于无功-电压控制,突加负载时电压幅值略有下降,但通过无功调节,电压迅速回升至额定值。
(3)功率响应:
突加负载后,VSG输出有功功率从10 kW增加至20 kW,无功功率略有增加以维持电压。功率变化平滑,无超调。
(4)输出电流:
电流随负载增加而增大,但波形保持正弦,谐波含量低(THD<3%)。
以上结果表明,VSG控制能够为分布式电源逆变器提供恒压恒频输出,并具备良好的动态性能和抗扰动能力。
4 结论
本文针对分布式电源逆变器的恒压恒频控制需求,采用虚拟同步机(VSG)技术,通过模拟同步发电机的惯性和阻尼特性,提高了逆变器的频率和电压支撑能力。基于Simulink的仿真案例验证了VSG控制的有效性:在负载突变时,VSG能够平滑调节频率和电压,保持系统稳定。该控制策略适用于孤岛微电网及分布式发电系统,具有工程应用价值。
未来工作可进一步研究VSG参数自适应控制、多机并联协调以及不平衡负载条件下的优化策略。
参考文献
[1] 钟庆昌. 虚拟同步机与自主电力系统[J]. 中国电机工程学报, 2017, 37(2): 336-348.
[2] 吕志鹏, 盛万兴, 刘海涛, 等. 虚拟同步发电机及其在微电网中的应用[J]. 中国电机工程学报, 2014, 34(16): 2591-2603.
[3] 张兴, 朱德斌, 徐海珍. 分布式发电中的虚拟同步发电机技术[J]. 电力系统自动化, 2017, 41(9): 151-159.
如若转载,请注明出处:http://www.pv-jia.com/product/54.html
更新时间:2026-10-21 01:49:06